 Designed for More.
大型走行プラットフォーム
必要な走行面の長さ・幅、ベルトにかかる荷重、設置可能なスペースをお知らせください。
広い走行面が必要な試験や、ロボットの歩行訓練、研究用途に合わせた走行プラットフォームを製作します。機械設計、電子回路、ソフトウェアの各部門が連携し、実際の用途に必要な構造と制御方式を設計します。
専用プラットフォームを相談する設計イメージです。寸法・仕様は案件ごとに決定します。
必要な走行面の長さ・幅、ベルトにかかる荷重、設置可能なスペースをお知らせください。
対象ロボットの動きと試験サイクルをお聞きし、駆動系、制御インターフェース、安全インターロックをお客様の開発チームと検討します。
試験手順と記録したいデータをもとに、プラットフォームの運転方法と性能の検証方法を取り決めます。
簡単なスケッチや用途の説明からご相談いただけます。次の情報があると、技術チームが製作の可否を具体的に検討できます。
LEPOWは機械本体を設計し、電子回路と操作ソフトウェアも自社で開発しています。特注案件では、各分野の技術者がフレーム・駆動系・制御を一体で設計します。
LEPOWの開発体制を見る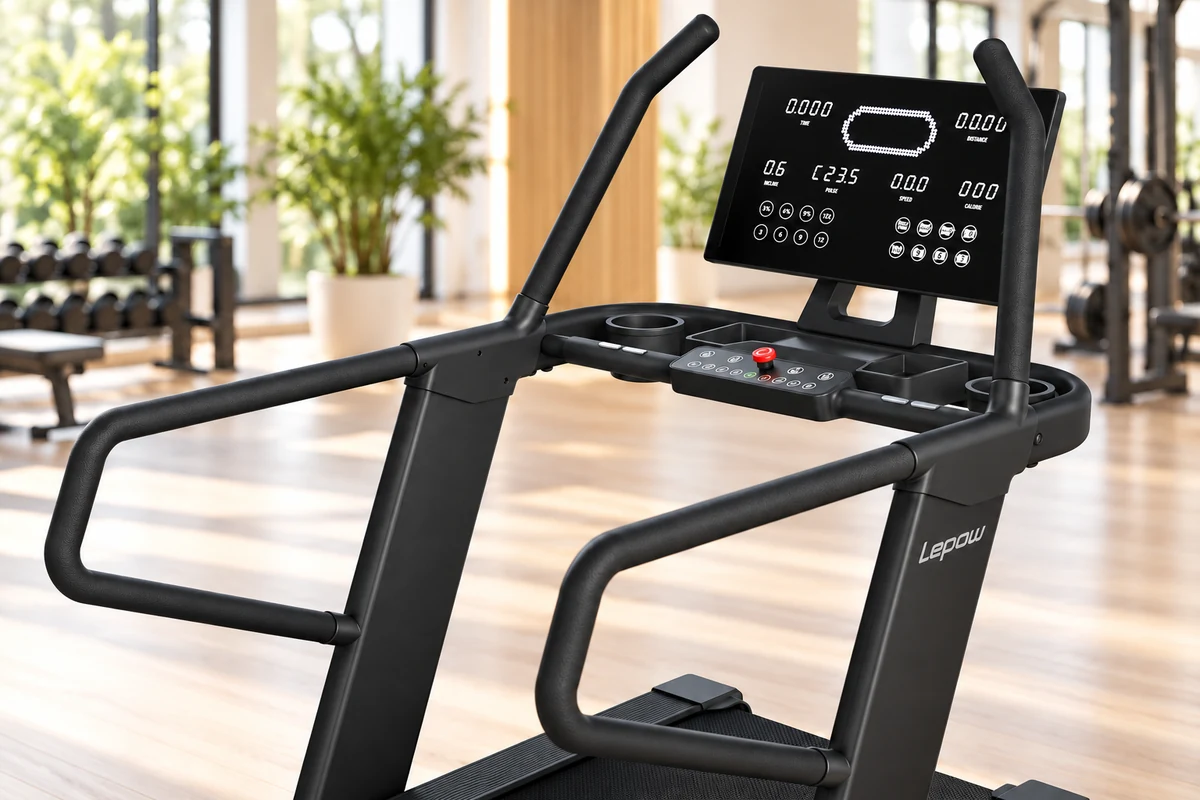
用途、運転条件、検収基準を確認します。
機械構造、駆動系、制御方式を検討します。
試作機で試験を行い、合意した基準に照らして設計を調整します。
確定した仕様に従って製造し、納品します。